Durum: Tek PIR–röle pilot otomasyonu çalıştı; beş kat ve ortak lamba mantığı henüz tamamlanmadı. Gizlilik: Gerçek müşteri bilgileri, kullanıcılar, IP’ler ve sertifika parmak izleri yayımlanmıyor; örnekleri kendi ortamınıza uyarlayın.
Bir katta hareket algılandığında komşu katların da aydınlanmasını sağlayacak Zigbee projesinde önce tek sensör ve röleyle MQTT akışını doğruladık.
Hedef ve donanım
Proje beş katlı ortak alanda her katta bir hareket algılayıcı ve iki lamba bulunmasına dayanıyor. Bir katta hareket algılanınca o katın yanı sıra bir üst ve bir alt kat aydınlatılacak. Ayrıca başka katta hâlâ hareket algılanırken ortak lambalar sönmemeli.
Pilot donanımda Raspberry Pi 4, Home Assistant, Mosquitto, Zigbee2MQTT, Sonoff Zigbee Dongle Max, ARKIoT/Tuya hareket sensörü ve Novato Zigbee röle kullanıldı.
Çalışan veri akışı
PIR hareket bildirimi Zigbee ağıyla dongle’a, buradan Zigbee2MQTT aracılığıyla MQTT broker’a, sonra Home Assistant otomasyonuna ve son olarak röleye ulaşıyor.
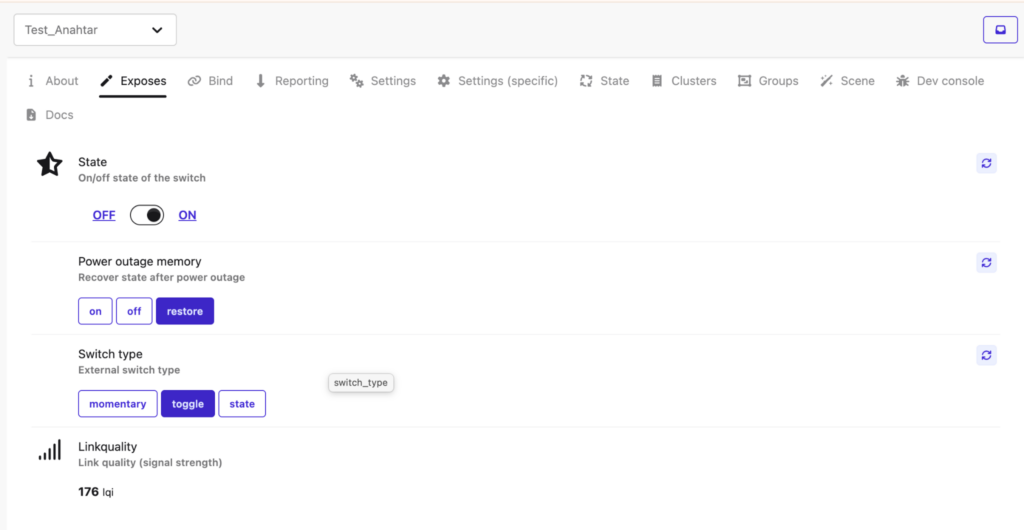
Sensör ile rölenin Zigbee2MQTT’de eşleşmesi, cihazların MQTT olayları ve HA entity olarak görünmesi doğrulandı. Pilot senaryoda PIR hareket durumu `off` olduktan 10 saniye sonra röle kapatılabiliyor.
Pilot otomasyon mantığı
Örnek tek sensör/tek röle içindir. `mode: restart` yeni hareketle akışı yeniden başlatmayı sağlar. Ancak ortak lambaları birden fazla PIR kontrol ediyorsa bu örneği kopyalamak erken sönme sorunu üretir.
# Şematik Home Assistant örneği; entity_id'leri gerçek
# kurulumunuzdan doğrulayın, hazır YAML dosyası değildir.
- id: motion_pilot
  alias: Motion pilot relay
  mode: restart
  trigger:
    - platform: state
      entity_id: binary_sensor.motion_pilot_occupancy
      to: 'on'
  action:
    - service: switch.turn_on
      target:
        entity_id: switch.pilot_relay
    - wait_for_trigger:
        - platform: state
          entity_id: binary_sensor.motion_pilot_occupancy
          to: 'off'
    - delay: '00:00:10'
    - condition: state
      entity_id: binary_sensor.motion_pilot_occupancy
      state: 'off'
    - service: switch.turn_off
      target:
        entity_id: switch.pilot_relay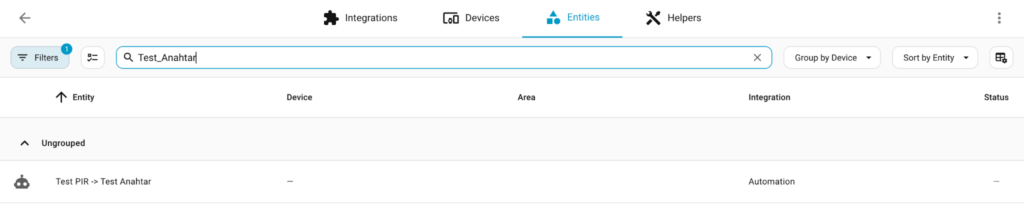
Beş kata geçerken çözülmesi gerekenler
- Her katın ayrı ışık/röle grubu ve sensör varlıkları netleştirilmeli.
- Bir lambayı kontrol eden komşu kat sensörleri arasında OR mantığı veya yeniden tetiklenebilir süre hesaplanmalı.
- Aynı röleye birden çok otomasyonun çakışması ve manuel açma senaryosu test edilmeli.
- Broker/dongle elektrik kesintisi sonrası toparlanması ve durum geri yüklemesi kontrol edilmeli.
- Merdiven güvenliği için kapama gecikmeleri gerçek kullanımda ölçülmeli.
Sonuç
Pilot otomasyon doğrulandı. Fakat beş katlı nihai devrenin tamamlanmış, sahada uzun süre test edilmiş olduğunu söyleyemeyiz. Bu ayrımı proje günlüğünde koruyacağım.